




扫码添加微信客服


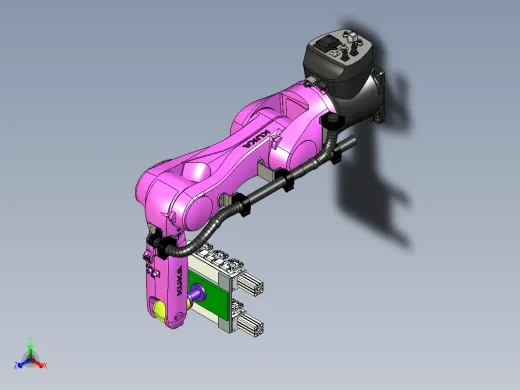
三维机械图纸名称为:机器人真空抱夹式抓具设计,属于机械设备,智能装置分类,软件为stp, 三维模型格式为,可在线预览,可编辑,可供设计参考


模型ID:10438841
模型大小:1.45M
软件版本: stp
是否可编辑:可修改,包括参数
上传时间:2026-05-01
图纸介绍:
 下载模型


 微信扫码登录
 手机登录